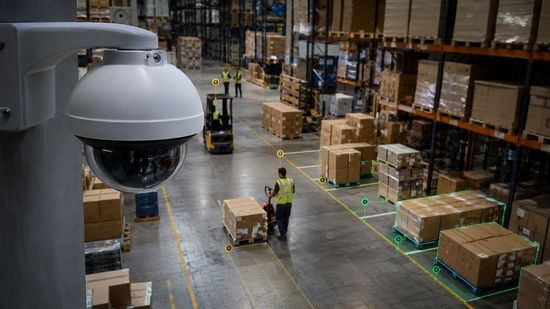
Видеоаналитику на крупных логистических хабах внедряют ради решения конкретных бизнесовых задач: груз теряется где-то между зоной приёмки и отгрузкой. Чтобы его найти, сотрудникам приходится вручную отсматривать видеоархивы и физически обходить стеллажи.
Для сети из двухсот терминалов, через которые ежесуточно проходят десятки тысяч отправлений, такие потери — постоянный фоновый процесс, который каждый день съедает часы рабочего времени кладовщиков и службы безопасности, а, соответственно, и деньги бизнеса.
С такими задачами к нам приходят федеральные операторы сборных грузов. Сценарий такой: груз не доезжает до клиента, потому что на сортировке коробки перепутали, задвинули за чужой паллет или по ошибке загрузили не в ту машину.
Стандартная система наблюдения работает просто как видеорегистратор. Если пропала коробка, работнику СБ приходится открывать записи с десятка ракурсов и часами отматывать таймлайн, чтобы найти момент ошибки.
Видеоаналитика работает по другой логике: она распознает объект в моменте, считывает штрихкод, фиксирует координаты и складывает всё это в структурированный лог. Видеопоток превращается в полноценную базу данных. Вместо того чтобы часами отматывать вчерашний архив с третьих ворот, безопасник делает один запрос к базе и сразу видит, под какой камерой палета A123 проехала в последний раз.
Специфика сборных грузов
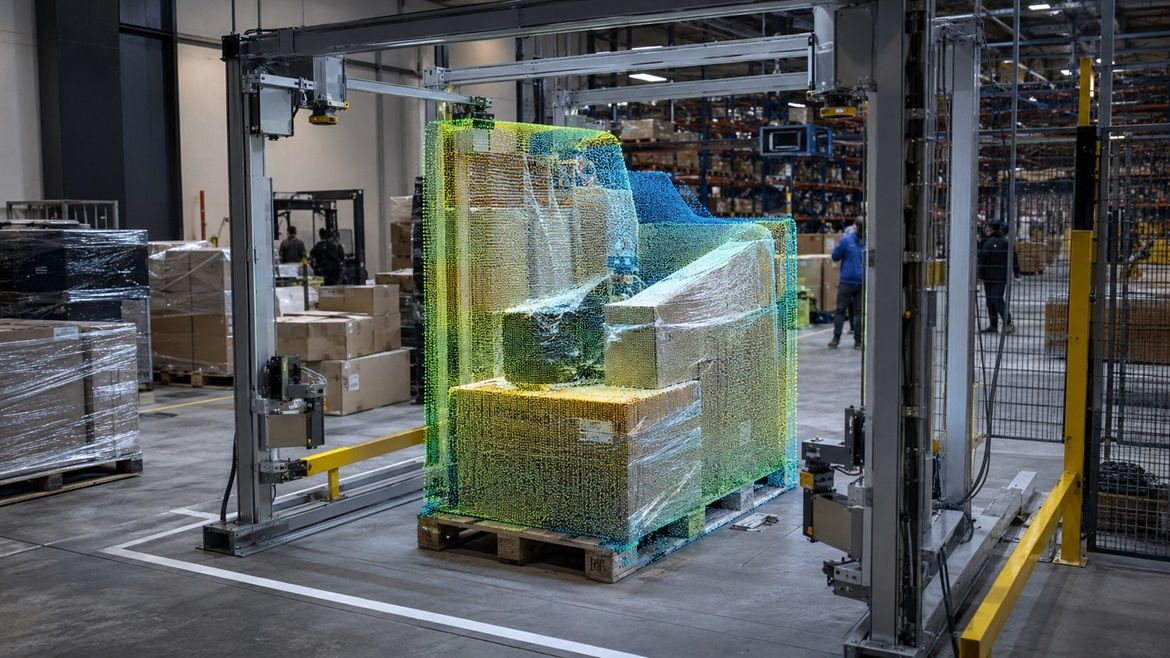
В отличие от классического ритейла со стандартизированной упаковкой, в крупном логистическом центре коробки по линии едут вперемешку, к примеру, со стальными трубами или...мотоциклами на паллете! Складская система (WMS) не может забронировать под них ячейку заранее, потому что реальные габариты груза неизвестны до момента выгрузки из фуры.
Поэтому обмер и идентификацию нужно делать автоматически прямо на воротах приёмки. Аналитика должна отдать точные размеры в WMS за секунды: быстрее, чем водитель погрузчика повезет паллету вглубь склада.
Электронные накладные и скорость сверки
Есть особенность и со стороны регуляторных требований: с 1 сентября 2026 года в рамках ЕАЭС транспортные накладные переходят в электронный вид. Бумажный бланк перестает быть основанием для перевозки, а цифровой профиль груза должен строго "биться" с тем, что физически стоит на пандусе.
Сверять это при потоке в десятки тысяч мест за смену — буквально "парализовать" работу логистического центра. Кладовщик с планшетом просто не угонится за таким объемом. Интеграция камер решает эту задачу в моменте: идентификатор считывается при въезде в зону разгрузки и мгновенно сопоставляется с электронной накладной, полностью исключая человеческий фактор на этапе сверки.
"Слепые зоны логистики"
Ошибки на складе почти всегда закладываются там, где человек действует "на глаз" или по памяти, а дальше все идет по цепочке: на другом участке, в кузове фуры или уже при выдаче клиенту:
- Слепая приёмка
Через терминал могут работать десятки ворот одновременно. Кладовщик принимает товар "по бумажке", физически не успевая досконально пересчитать каждую паллету в потоке. Недопоставка или лишняя коробка проскакивают в зону хранения и ломают цифры на всех последующих этапах.
- Спрятанные штрихкоды
Наклейка с QR или штрихкодом обычно висит только на одной стороне. Водитель штабелера берет поддон так, как удобно подъехать, крутит её при перевозке и ставит в ячейку "лицом" к стене. Чтобы на следующей точке контроля просто отсканировать метку, кому-то придется вручную разворачивать тонну груза.
- Пропажи в зоне хранения
Как только поддон уехал с зоны приёмки в буфер, WMS часто теряет его из виду. Если водитель ошибся рядом и поставил груз не в ту ячейку, его реальные координаты больше нигде не числятся. Поиск превращается в опрос "кто последним видел эту коробку" и многочасовой пеший обход стеллажей.
- Человеческий фактор на сборке
Классика ручной комплектации: по накладной нужно взять две детали, а сборщик берет одну. Или путает визуально одинаковые коробки из соседних паллет. На столе упаковки эта ошибка не фиксируется, её замечают только при вскрытии заказа на терминале выдачи.
- "Анонимный" бой при перегрузке
Любой контакт погрузчика или рохли с товаром — это риск порвать пленку, замять картон или уронить груз. О таких инцидентах редко докладывают добровольно. Груз просто приезжает на следующую точку битым, а найти виноватого по камерам задним числом — задача на несколько часов.
- Хаос при отгрузке в фуру
Финальная точка, где цена ошибки максимальна. Забыли паллету, закинули чужой заказ или нарушили логику (груз для первой точки выгрузки оказался в самом конце прицепа). Всё это вскрывается, когда фура уже на трассе, и исправить ситуацию без повторного рейса невозможно.
- Скрытая геометрия прицепа
Груз может идеально пройти весь хаб и получить критическое повреждение в последние пять секунд. Кузов фуры — это не ровный прямоугольник. Внутри есть наваренные балки, петли и ребра жесткости. Погрузчик заводит паллету в полутьму прицепа и распарывает упаковку о невидимый выступ. Тот же мотоцикл царапают не из-за плохой обрешетки, а потому, что в конкретном кузове ему физически не хватило пары сантиметров, которые никто не измерил до начала погрузки.
Все эти сбои объединяет одно: они происходят там, где процесс критически зависит от глазомера, памяти и уровня усталости отдельного сотрудника. При потоке в десятки тысяч позиций за смену человеческий фактор перестает быть случайностью и становится системной причиной убытков. Чтобы остановить этот снежный ком, логистике нужен независимый автоматизированный контроль, который фиксирует данные на лету и просто не дает ошибке уйти дальше по цепочке.

Почему "коробочные" ИИ-решения разбиваются о реальность
1. Миф об идеальном ракурсе
Типовой софт ждет идеального ракурса: груз должен смотреть штрихкодом строго в объектив. С одинаковыми паллетами ритейлера это работает. На сборных грузах — ломается в первую же смену. Коробки кувыркаются при перегрузке, у стальной трубы вообще нет "верха", а тот же мотоцикл грузчик ставит так, как удобнее загнать вилы.
Стандартный ответ IT-поставщиков: "просто обклейте груз кодами со всех сторон". Для работников склада это означает кратный рост времени на упаковку, дикий перерасход термоэтикеток и нулевую гарантию — замятая грязная пленка всё равно скроет метки от камер.
2. Инфраструктурный потолок
Универсальные нейросети требуют идеальной картинки. Но суровая складская данность — это камеры, висящие под шестиметровым потолком, которые отдают пережатый поток с битрейтом около 1,3 Мбит/с.
Эту реальность нельзя изменить, не перестроив с нуля всю кабельную и серверную инфраструктуру объекта, что стоит десятки миллионов. Программная магия не может дорисовать пиксели, которых изначально нет на матрице. Универсальная модель здесь слепнет. На хабе выживает только та архитектура, которая изначально спроектирована вытаскивать признаки объектов из пиксельного шума и слабого освещения.
3. Иллюзия "облаков" и жесткие рамки ИБ
Большинство популярных ИИ-сервисов сегодня продаются по облачной подписке и требуют отправки видео на сервера разработчика. Для крупного логистического оператора это стоп-фактор.
Служба информационной безопасности никогда не разрешит транслировать видео с перемещением клиентских грузов за пределы внутренней сети компании. Это мгновенно отсекает любые облачные сервисы и внешнюю разметку данных на аутсорсе. Рабочая система для хаба может быть только локальной — развернутой строго на собственном железе компании (on-premise решения), без передачи единого байта информации в чужой контур.
Что может видеоаналитика?
Идентификация груза
Для идентификации паллеты видеоаналитика может считывать штрихкод, QR-код, ArUco-маркер или цифры. Работает простое правило: чем хуже видно код — чем дальше камера, чем ниже разрешение и FPS, — тем менее плотный код нужен для устойчивого распознавания.
ArUco-маркер — укрупнённая версия QR-кода: он кодирует меньше информации, зато считывается с большего расстояния и при худшем качестве изображения. Для склада с камерами на высоте и ограниченным битрейтом это часто более практичный выбор, чем плотный QR-код или мелкий штрихкод.
Отдельный вопрос: сколько уникальных кодов нужно печатать, если через хаб в день проходят десятки тысяч грузовых мест? Код можно переиспользовать: как только паллета с конкретным кодом покинула склад, тот же код через несколько недель или месяцев назначают другой паллете, отфильтровав старые записи по дате. Если диапазона значений не хватает, на этикетку добавляют второй или третий маркер вместо того, чтобы усложнять сам код. Так получают на порядок больше уникальных комбинаций без потери читаемости каждого отдельного маркера.
Альтернатива визуальной идентификации — RFID-метки. Они устойчивее к освещению и не требуют прямой видимости, но при десятках тысяч грузовых мест в день стоимость меток на объёме сопоставима со стоимостью остального оборудования проекта. Выбор зависит от расчёта экономики конкретного объекта.
Автоизмерение габаритов
Ручной обмер груза рулеткой занимает от 30 секунд до двух минут на позицию. При тысячах измерений в день на одном хабе это ощутимая доля рабочего времени приёмки, не считая человеческого фактора в самих измерениях.
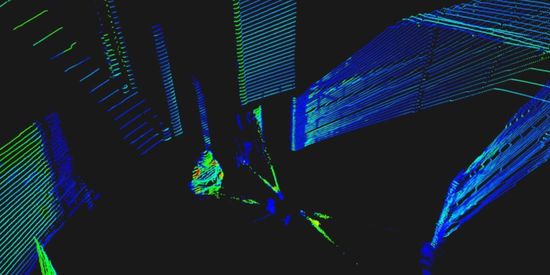
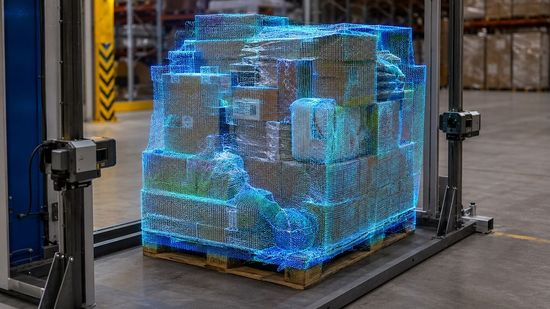
Лидар решает задачу иначе: посылает лазерный луч и по времени и углу отражения строит облако точек — трёхмерную модель объекта. Точность такого измерения доходит до единиц миллиметров на дистанции в несколько метров, и здесь есть прямая зависимость: чем выше требуемая точность, тем сложнее и дороже сама лидарная установка. Однолучевого лидара хватает для грубой оценки объёма, но если груз неправильной формы, а точность нужна в единицы миллиметров, ставят два-три 3D-лидара, которые снимают объект с разных сторон одновременно.
Куда отправлять поток с лидара — тоже архитектурное решение. На объектах без стабильного интернета логичнее обрабатывать данные на месте, рядом с измерительной рамой, без выгрузки облака точек на центральный сервер.
Начинать можно с компактных edge-устройств уровня NVIDIA Jetson и наращивать мощность там, где объём данных это оправдывает.

Контроль загрузки и отгрузки
Здесь видеоаналитика решает более простую с точки зрения физики задачу: сопоставить список поддонов, которые должны уехать, с тем, что реально заехало в кузов. Система видит идентификатор на каждому поддону, фиксирует порядок и количество, при необходимости считывает номер автомобиля и сравнивает результат с плановыми данными из WMS. Если что-то не сходится, можно реагировать онлайн: оповещать бригадира или блокировать закрытие операции на терминале сбора данных ещё до выезда машины с хаба.
Тот же идентификатор, который система уже читает для контроля загрузки, даёт почти бесплатное расширение функциональности — поиск потерянной паллеты или поддона. Система запоминает, на каких камерах и когда встречался конкретный код, и по запросу выдаёт последнюю известную точку. Ревизия склада превращается в просмотр истории маршрута вместо обхода стеллажей.
Скрытая геометрия: почему 2D-видеоаналитика пасует перед дефектами кузова
В складской логистике разбитый при перегрузке товар часто списывают на ошибки кладовщиков или хлипкую пленку. На практике корень проблемы регулярно кроется в невидимой геометрии самой фуры.
Мы автоматизировали процесс осмотра машин для крупного производителя стройматериалов. Ежедневно на пандус встают десятки грузовиков, и внутри они далеки от идеала: заниженная к кабине крыша, кривые борта, наваренные кронштейны или крючки на стойках. Визуально пустой прицеп кажется нормальным, пока водитель погрузчика не завезет внутрь паллету шириной 2,40 метра и не упрется в невидимый в полутьме выступ.
Сантиметровая точность вместо общих контуров Для таких задач стандартные нейросети слепнут — чтобы посчитать объемную геометрию, алгоритму нужны не плоские пиксели, а точные координаты в метрах. Решение строится на 3D-лидарах, которые сканируют кузов и отдают бинарный массив сырых данных (PointCloud).
В этом проекте планка отбраковки была предельно жесткой: если ширина свободного прохода оказывалась меньше 2,43 метра, фуру разворачивали. При ширине самой палеты в 2,40 метра допустимый зазор составлял всего около двух сантиметров. Любой выступающий на стойке болт делал кузов физически непригодным для погрузки.
Системе требовалось сканировать пустоты с точностью лучше одного сантиметра на всей глубине 15-метрового прицепа.
Инженерная обвязка вместо голого железа
На реальном терминале фура маневрирует, сдает назад и паркуется неравномерно. Чтобы система не пыталась обсчитывать движущийся кузов, процесс оценки разделили на два независимых шага:
- Валидация остановки: легкий алгоритм непрерывно мониторит поток и ждет момента, когда грузовик окончательно припаркуется и сцена полностью замрет.
- Геометрический анализ: запускается один раз по триггеру. Только здесь включается тяжелая математика: система отсекает шумы, применяет RANSAC-фильтрацию для поиска плоскостей и рассчитывает чистые габариты кузова.
Но важно понимать: софт не умеет рисовать данные из пустоты. Если на дальней границе кузова в 15 метрах лучи лидара расходятся так, что дефект в два сантиметра просто проваливается между ними — алгоритм его не найдет. Физические пределы оптики нужно жестко просчитывать математически до закупки оборудования, а не надеяться, что нейросеть потом всё исправит.
Главное правило для складского ИИ
Фундаментальная истина логистической автоматизации: алгоритм никогда не работает со стопроцентной точностью с первого дня.
Любая модель распознавания неизбежно "спотыкается" о новое освещение, грязные объективы камер и нестандартные ракурсы на новом терминале. Выбор железа и оптические возможности сенсоров нужно математически просчитывать еще до закупки оборудования, а не пытаться натянуть красивую нейронную сеть на дешевые камеры в надежде, что она сама всему научится.
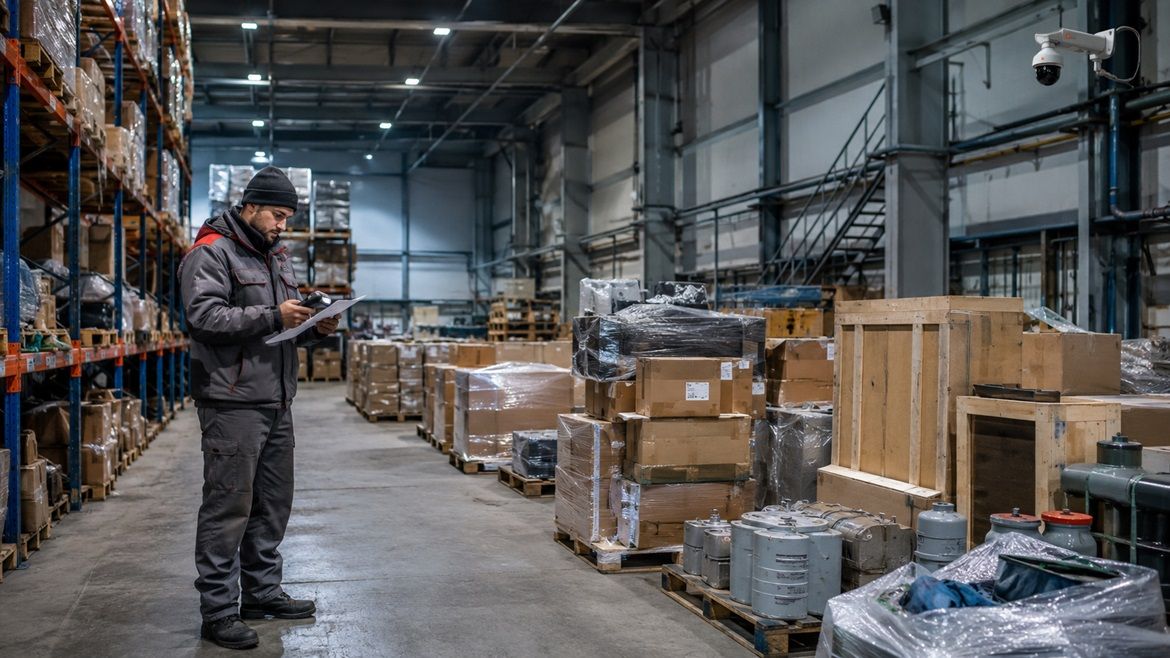
Видеоаналитика не всесильна
Честный разговор о границах применимости экономит время обеим сторонам перед тем, как внедрять такое решения для конкретного логистического центра.
Варианты, в каких случаях видеоаналитика может не сработать:
- Если груз перекрывает другой груз в кадре, система не видит то, что перекрыто — она не "просвечивает" упаковку, и никакая архитектура эту физическую границу не обходит. Если качество съёмки не позволяет разглядеть идентификатор — темно, далеко, низкий битрейт, — распознавание будет ошибаться вне зависимости от того, сколько денег вложено в модель.
- Расширение зоны распознавания под сборные грузы с десятками тысяч уникальных SKU — задача зачастую более дорогая, чем распознавание однотипного товара. Обучить нейросеть узнавать конкретный вид коробки — посильная работа. Обучить её узнавать любой товар в широчайшей номенклатуре транспортной компании — задача другого порядка сложности, и в проектах с таким охватом бюджет и сроки растут кратно.
Прежде чем проектировать систему, стоит провести аудит конкретного объекта: высота установки камер, битрейт, освещение, возможность докупить или переставить камеры. Ответы на эти вопросы определяют, какая точность и какой идентификатор вообще достижимы физически, — раньше, чем начнётся разговор про алгоритмы.
Коробочный софт или кастомная архитектура?
В автоматизации логистики путать типовую задачу с уникальной — значит гарантированно "сжечь" бюджет. Выбор между покупкой готового продукта и разработкой диктуется исключительно физикой терминала и политикой безопасности, а не маркетингом IT-вендоров.
Когда спасает "коробка"
Если склад работает с однородным товаром (стандартные европаллеты, одинаковые коробки), а задача сводится к банальному подсчету объектов на ленте или базовому контролю СИЗ — инвестировать в кастомную разработку бессмысленно. Для таких тепличных условий рынок переполнен готовыми модулями. Вы покупаете лицензию, настраиваете интеграцию с VMS или складской учетной системой, и процесс запускается за несколько недель.
Где универсальные решения не работают
Коробочный софт и модные облачные SaaS-решения по подписке не будут эффективны, когда речь заходит о сборных грузах (LTL).
Не существует единой универсальной нейросети, которая с одинаковой точностью идентифицирует штрихкод на мятой картонке, замеряет габариты связки стальных труб и распознает лодочный мотор в черной стрейч-пленке. Это принципиально разные оптические задачи.
К физике груза всегда добавляется жесткая инфраструктурная реальность хаба:
- Замороженная аппаратная часть. Камеры уже висят под шестиметровым потолком, и ради экспериментального проекта никто не будет останавливать склад, чтобы перекладывать километры кабелей и менять оптику. Софт должен вытягивать максимум из того битрейта и ракурсов, которые есть прямо сейчас.
- Информационная безопасность. Данные о перемещении клиентских грузов — это коммерческая тайна. Служба безопасности никогда не даст добро на выгрузку видеопотока на внешние серверы. Это ставит абсолютный крест на облачной аналитике и удаленной разметке данных на аутсорсе.
Рабочая альтернатива: локальные модули
У оператора сборных грузов эти три фактора: хаос форм-факторов, неизменная инфраструктура и жесткий контур безопасности — всегда сходятся в одной точке. Единого готового продукта, который закроет весь путь нестандартного груза от пандуса до отгрузки в фуру, на рынке на данный момент не существует.
Для сложных хабов работает только локальное развертывание на собственном серверном железе (on-premise) с модульной архитектурой. Вместо монолитной подписки бизнес инвестирует в адаптивное ядро, которое разворачивается во внутреннем контуре компании, а функционал наращивается отдельными независимыми блоками: модуль для ворот приёмки, модуль обмера габаритов, трекинг зоны погрузки. Такая архитектура позволяет гибко управлять затратами и не зависеть от внешней облачной инфраструктуры вендора.
Какие тренды в автоматизации логистики еще есть в 2025-2026?
Видеоаналитика — не единственный инструмент, который крупные хабы внедряют для контроля груза и потока. Вот ещё шесть направлений, которые набрали обороты в мировой и российской практике за последние 1–3 года.
Роботизация внутренней логистики (AMR). Автономные мобильные роботы ориентируются в пространстве с помощью лидаров и камер и не требуют жёсткой разметки маршрута, в отличие от классических AGV. Один из российских кейсов 2025 года — роботизация распределительного центра ритейлера в Санкт-Петербурге: свыше ста роботов взяли на себя до 90% сборки охлаждённых и скоропортящихся заказов, скорость сборки на одного комплектовщика выросла со 130 до 300 коробов в час.
Управление двором и ANPR-камеры (YMS). Система управления грузовым двором с распознаванием номеров при въезде превращает скопление фур в управляемую очередь: слоты бронируются заранее, ворота открываются автоматически по совпадению номера с бронью. Показательный пример — цифровизация двора крупного трубного завода: за счёт учёта операций в реальном времени время ожидания транспорта удалось сократить на 16% за год. YMS с ANPR — обычно готовая "коробка" от специализированных вендоров; доработка под задачу требуется, когда камеры и инфраструктура двора нестандартны или нужна глубокая интеграция с внутренней TMS.
Осмотр груза на приёмке и отгрузке. Помимо счёта позиций, камеры используют для проверки целостности упаковки и качества груза до отправки — в практике международных логистических операторов это отдельное применение компьютерного зрения наравне с измерением габаритов и учётом остатков. Здесь обычно нужна модель под конкретную номенклатуру: критерии повреждения сильно различаются по типу груза, и универсального готового классификатора "повреждено / не повреждено" не существует.
RTLS на UWB и BLE-метках. Альтернатива визуальной идентификации для тяжёлой техники и активов — метки реального времени позиционирования. Точность типовых промышленных решений на больших пространствах — порядка одного-двух метров — достаточно, чтобы найти технику в конкретной зоне склада, но недостаточно для точной идентификации конкретной палеты на стеллаже. RTLS обычно разворачивают как готовую платформу от вендора меток и якорей; под задачу дорабатывают интеграцию с системой диспетчеризации и правилами реагирования на события.
Обработка накладных и сопроводительных документов через LLM и OCR. Классическое распознавание текста всё чаще работает в связке с языковыми моделями: OCR извлекает текст с фото документа, а LLM приводит его к нужной структуре и сверяет с данными в учётной системе. Отраслевые обзоры описывают это как одно из устойчивых направлений 2025–2026 годов, особенно на фоне перехода на электронную перевозочную документацию с 1 сентября 2026 года. Для типовых накладных подходит готовый модуль интеллектуальной обработки документов; для нестандартных форм — экспортных деклараций, актов с рукописными пометками — нужна настройка пайплайна под конкретный документооборот.
Объёмное сканирование груза на конвейере. Отдельный сегмент рынка: камерные и лазерные сканеры для измерения габаритов посылок прямо на конвейерной линии, без остановки потока. По оценке отраслевых аналитиков, рынок таких решений в 2025 году исчисляется сотнями миллионов долларов и продолжает расти на фоне ужесточения требований к точности тарификации по объёму. Для однородных коробок на конвейере это готовое оборудование под ключ; для нестандартного и крупногабаритного груза — тот случай, который мы описали выше в разделе про автоизмерение, — нужна лидарная установка под конкретные габариты и скорость потока.
С чего начать внедрение видеоаналитики
Прежде чем называть сроки и сметы, нужно спуститься на землю, а, точнее, на конкретный склад. Универсальных прайсов в промышленной аналитике не бывает. Любой рабочий проект начинается с технического обследования: нам нужно оценить ракурсы ваших камер, слепые зоны, реальное освещение на пандусе, пропускную способность сети и физику самих грузов.
Если вы работаете со сборными грузами, уперлись в "потолок" ручного контроля, а политика безопасности жестко запрещает выносить видеопоток за пределы компании, мы в NeuroCore готовы предложить решения под вашу задачу: