Крупный склад, фулфилмент, логистический центр — это сотни операций в час. Кладовщики собирают заказы, паллеты уходят на отгрузку, WMS (Warehouse Management System) фиксирует каждое движение. На бумаге процесс выглядит контролируемым. На практике в нём есть слепое пятно, которое может стоить складу серьезных денег каждый день.
Штрих-код фиксирует факт сканирования артикула. Кладовщик собрал девять коробок вместо десяти, пикнул — в WMS задание закрыто. Заказ уходит. Через три дня приходит рекламация.
Дальше логист поднимает видеозапись, ищет нужный отрезок, смотрит, сопоставляет с заданием WMS. Уходит от 20 минут до нескольких часов. Потом повторная отгрузка, оформление, списание. На крупном складе с десятками тысяч операций в смену это не единичные случаи — это постоянная нагрузка на операторов, которая прямо конвертируется в транспортные расходы и потерю клиентов.
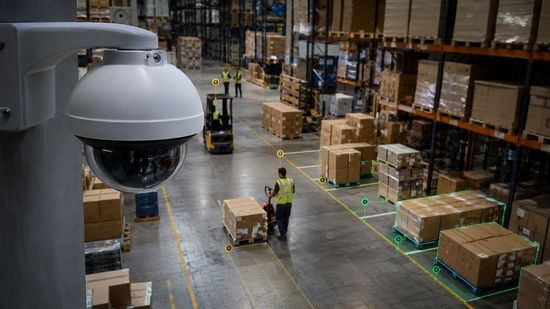
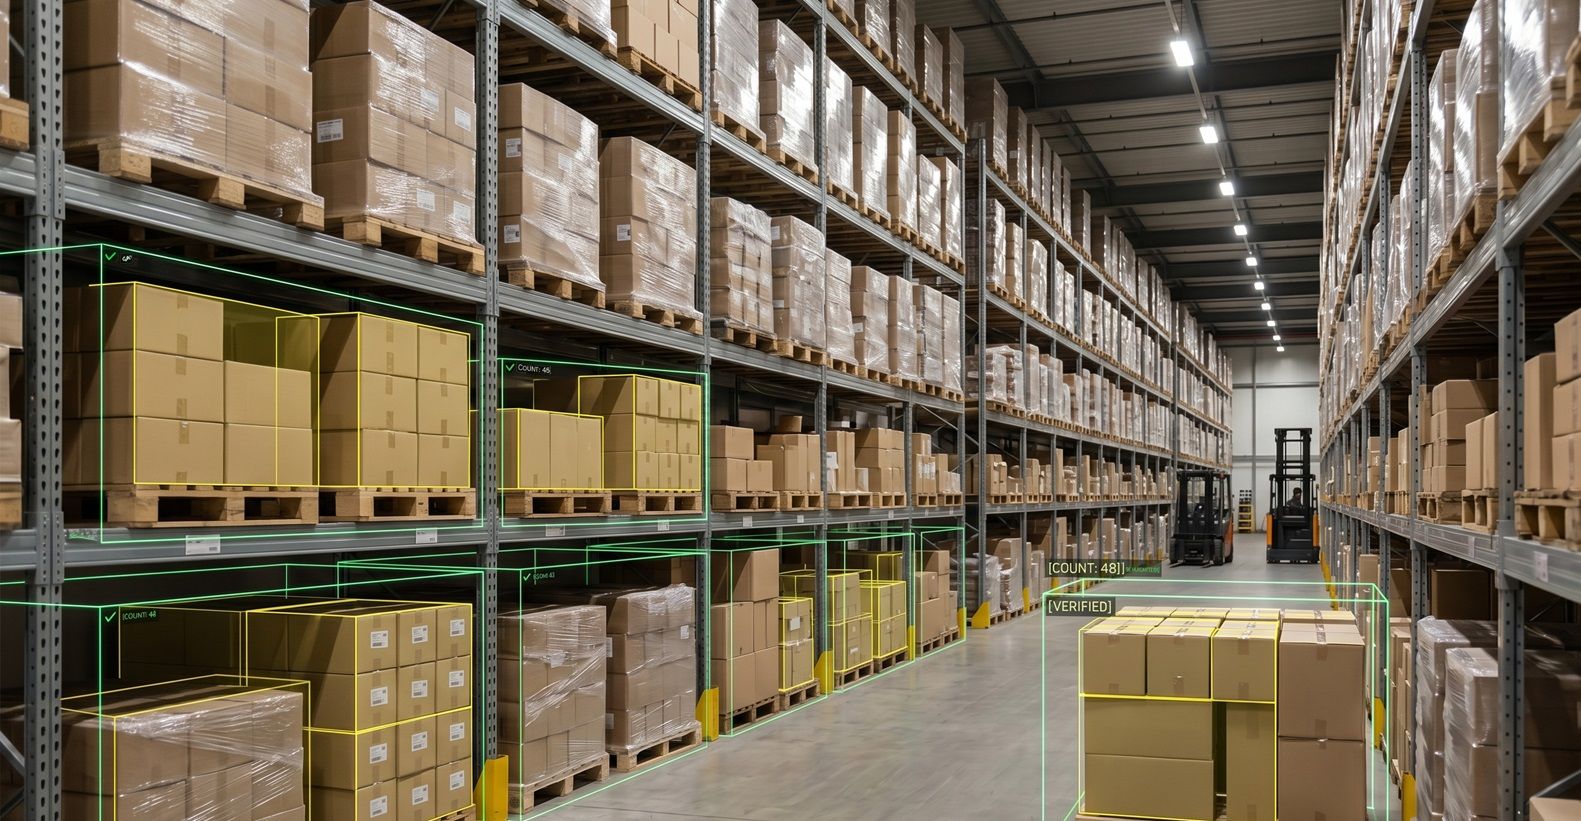
Камеры на складе пишут всё. Но видеозапись без аналитики — это архив, который открывают только после того, как ошибка уже произошла. Система контроля комплектации работает иначе: она получает задание из WMS, считает единицы в момент операции и выдаёт вердикт до того, как товар ушел на отгрузку.
Ручной счёт не масштабируется
На любом складе с серьёзным оборотом есть одна общая черта: количество операций давно превысило то, что человек способен контролировать без ошибок. Сотрудники работают не плохо, и при этом, счётные ошибки при монотонной нагрузке статистически неизбежны.
Кладовщик собирает 80–150 заказов в смену. Значительная часть позиций — визуально одинаковые коробки одного поставщика. К середине смены внимание падает, темп не снижается. Сканер штрих-кода подтверждает правильный артикул, но количество взятых единиц не видит. Девять коробок вместо десяти проходят через всю цепочку незамеченными.
То же самое происходит с перемещением товара внутри склада. Паллета пришла с приёмки, встала в зону хранения, потом её частично разобрали под срочный заказ — без отражения в системе. Расхождение всплывёт на инвентаризации через квартал, но восстановить, когда и где оно образовалось, уже не получится.
А если посмотреть на склад на крупно промышленном предприятии? Например, производство трубной продукции. Пять труб диаметром 530 мм — это несколько тонн металла. Если они числятся в остатках, а физически их нет, следующий заказ уйдёт с недостачей, которую обнаружат уже на объекте у клиента.
Общее тут одно: система учёта порой фиксирует намерение, а не факт. Сканер говорит «к этому артикулу обратились». Накладная говорит «столько отгрузили». Что реально произошло руками — остаётся за кадром. Интеллектуальная видеоаналитика на основе компьютерного зрения закрывает именно этот пробел.
Как машинное зрение считает товары на складе
Когда из WMS приходит триггер о начале операции комплектации — артикул, плановое количество, зона — система начинает анализировать видеопоток с камер этой зоны. Всё, что происходит до триггера и после закрытия операции, система игнорирует. Это важно: обрабатывается не непрерывный поток со всего склада, а конкретный временной отрезок в конкретной точке.
- Первый слой обработки — детектор на базе YOLO. Он проходит по кадрам и находит человека, руки, погрузчик, зону выкладки. Большинство кадров на этом этапе отсеивается: в расчёт идут только те моменты, когда руки заняты и объект пересекает контрольную зону — ROI. Это убирает 80–90% потока ещё до того, как в работу вступают более тяжёлые модели.
- Отобранные кадры идут в Vision Language Model — мультимодальную нейросеть, которая анализирует изображение и отвечает на текстовый запрос. Запрос формулируется конкретно: сколько единиц данного товара видно на кадре. Модели этого класса — Qwen2.5-VL, InternVL3 — понимают визуальный контекст без предварительного обучения на каждом отдельном SKU. Это принципиально отличает их от классических классификаторов, которым нужен размеченный датасет под каждый новый товар.
- Масштабирование на большой ассортимент решается через Visual RAG. Для каждого SKU в векторной базе FAISS хранится 5–15 эталонных фотографий с разных ракурсов. При обработке операции система достаёт эталоны нужного артикула и передаёт их в модель как визуальный контекст — она видит, как товар выглядит, и ориентируется на это при подсчёте. Новая позиция добавляется загрузкой фотографий: никакой разметки, никакого переобучения, никакого простоя. Это позволяет держать в системе 20 000+ SKU с регулярным обновлением ассортимента.
- Один прогон модели — не финальный ответ. Система запрашивает VLM несколько раз на разных подмножествах кадров, затем агрегирует результаты: финальное число определяется голосованием. Если 70% прогонов дают одинаковый ответ — операция получает вердикт автоматически. Если согласия нет — уходит оператору с флагом ручной проверки. Порог можно настраивать под требования конкретного клиента.
- Результат передаётся в WMS через REST или gRPC API. Оператор видит статус каждой операции: соответствует плану, не соответствует, требует проверки. При несоответствии система выдаёт алерт до отгрузки — паллета ещё на складе, ошибку можно исправить.
Где поставить камеру — это отдельная инженерная задача
Выбор точки установки сильно влияет на точность. Нет универсального ответа — есть компромиссы, которые нужно взвешивать под конкретный склад.
- Потолочная камера — самый дешёвый вариант, легко масштабируется на большую площадь. Проблема в окклюзиях: верхние блоки закрывают нижние, руки сотрудника перекрывают зону именно в момент выкладки. Для точного пересчёта блоков по слоям потолочная камера работает только в несложных сценариях — однотипная укладка без перекрытий.
- Камера на стеллаже видит фронтальные грани и слои паллеты — это информативнее вида сверху. Слепая зона — глубина: что лежит в дальней части паллеты, камера не видит. Хорошо работает там, где паллета всегда стоит фронтом к одному проходу.
- Камера + лидар — самый высокий потенциал точности из всех вариантов. Лидар строит 3D-карту: система видит геометрию слоёв, отделяет объекты там, где текстуры идентичны, считает «ступеньки» укладки. Дороже, требует калибровки и защиты сенсора от пыли и вибрации — но даёт то, что 2D-камера принципиально не даст.
- Бодикам и камера на шлеме — минимальная инфраструктура, быстрый пилот. Качество данных зависит от дисциплины сотрудника: как висит камера, куда повернул голову, как быстро двигается. Хорошо для пилотной фазы, плохо как основное решение в промышленной эксплуатации.
Итоговая архитектура почти всегда комбинация: стационарные камеры покрывают фиксированные зоны контроля, мобильный сенсор на технике собирает данные в движении. Выбор делается после аудита склада, ведь нужно изучить реальные складские процессы.
Роботы и дроны: когда ИИ оправдан физически
Есть класс задач, где автоматизация оправдана не потому, что «так современно», а потому что человек физически не справляется без потерь.
Инвентаризация высотного стеллажного склада — именно такой случай. Сотрудник с терминалом обходит тысячи ячеек на высоте 10–15 метров. Это медленно, опасно и статистически приводит к ошибкам: к концу смены внимание падает, часть ячеек пропускается или дублируется. Точность ручной инвентаризации крупного склада редко превышает 96–97% — и это при добросовестной работе.
Автономные роботы-инвентаризаторы движутся по стеллажным проходам, сканируют штрихкоды и RFID-метки, фотографируют ячейки и передают данные напрямую в WMS. Они не устают, не пропускают ячейки и работают ночью, когда склад закрыт. Это именно тот случай, когда машина делает монотонную точную работу лучше человека — не потому что умнее, а потому что не устаёт.
С дронами картина интереснее. GEODIS совместно с производителем дронов DELTA DRONE протестировала автономные квадрокоптеры с камерами высокого разрешения на своих складах во Франции. Дроны используют технологию внутренней геолокации для автономного перемещения, сканируют штрихкоды паллет и их местоположение в реальном времени, передают данные в WMS. Один дрон инвентаризирует 11 000 паллет за 6 часов — с надёжностью 100%, если метки не повреждены.
IKEA пошла дальше: после года тестирования в распределительном центре в Винтерслаге (Бельгия) компания развернула автономные дроны в режиме 24/7 на нескольких площадках в Европе и Северной Америке. Партнёр — компания Verity, специализирующаяся на AI и робототехнике. Флот состоит из более чем 250 дронов на 73 складах в девяти странах. Дроны работают рядом с сотрудниками круглосуточно — это принципиальное отличие от ранних версий, которые летали только в нерабочее время.
Важный нюанс: дроны закрывают задачу инвентаризации местоположений и факта наличия паллет, но не считают единицы внутри упаковки. Это разные задачи с разными инструментами. Дрон видит, что паллета с артикулом X стоит в ячейке B-14. Система видеоаналитики с VLM считает, сколько блоков на этой паллете.
Учёт трубной продукции: кейс из практики
Рассмотрим нестандартный пример: производитель трубной продукции.
Семь секторов хранения на одной площадке, стальные и ПНД трубы диаметром от 15 до 630 мм. Склад работает в постоянном движении: трубы приходят партиями, уходят под заказы, часть остатков перекладывается между секторами. Приход вносится вручную кладовщиком, расход нужно контролировать автоматически и сверять с 1С каждые 15 минут.
Задача устроена иначе, чем контроль комплектации на обычном складе.
Там система следит за процессом — за тем, что происходит в руках сотрудника в движении.
Здесь объект счёта статичен: ряды труб, уложенных торцами к камере. Логика работы проще для понимания, но требует точной детекции на сложном визуальном материале.
Камера смотрит на торцы труб в ряду. Детектор считает видимые сечения, фиксирует число, через 15 минут делает следующий снимок и сравнивает два результата. Разница между кадрами — это расход за период. Если число уменьшилось на три трубы диаметром 530 мм — система записывает списание и передаёт данные в 1С.
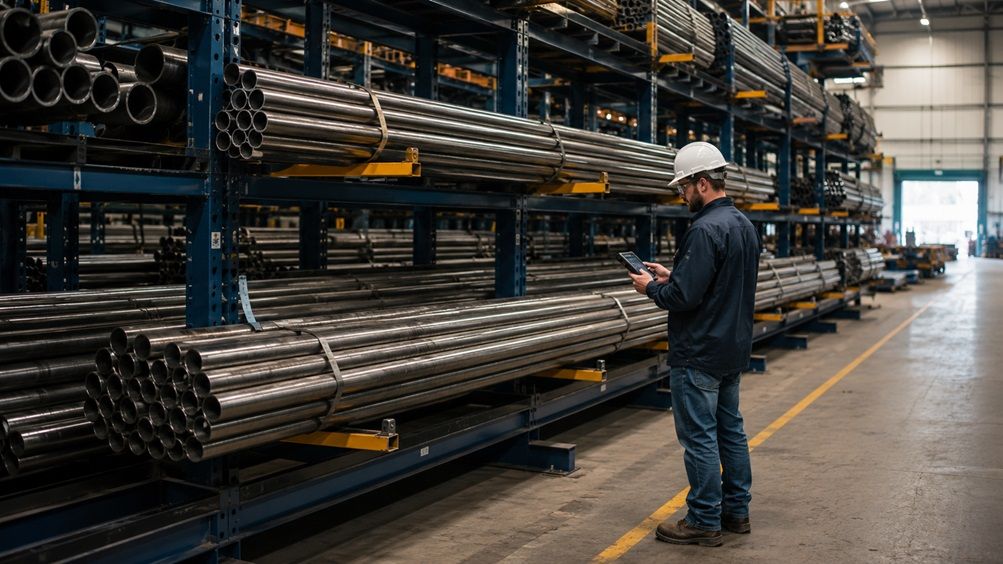
Клиент готов проектировать стеллажи под требования системы. Это важное условие, которое напрямую влияет на точность. Когда геометрия съёмки зафиксирована заранее — расстояние до торцов, угол камеры, высота подвеса — модель настраивается под конкретный ракурс раз и навсегда. Она не тратит ресурс на компенсацию случайных вариаций: немного сдвинутая паллета, другой угол укладки, тень от соседнего стеллажа. Всё это убирается на этапе проектирования инфраструктуры.
Диапазон диаметров от 15 до 630 мм — это визуально принципиально разные объекты. У тонкой трубы в плотной связке и у трубы большого диаметра разная геометрия сечения, разные расстояния между торцами, разная плотность укладки. Один детектор с универсальными параметрами на таком диапазоне даёт нестабильный результат на крайних значениях. Поэтому система разбивает секторы по диапазонам диаметров и применяет к каждому отдельную модель с настроенными параметрами.
Ключевые параметры кейса:
- 7 секторов хранения с разными диапазонами диаметров
- Трубы 15–630 мм, стальные и ПНД
- Автоматическая сверка остатков каждые 15 минут
- Интеграция с 1С: передача данных о расходе без участия оператора
- Фиксированная геометрия съёмки — стеллажи проектируются под систему
- Отдельный детектор на каждый диапазон диаметров
Что меняется в работе склада с внедрением машинного зрения
- Разбор рекламации. Клиент пишет письмо: в заказе недостача, просит разобраться. До внедрения системы логист открывал видеоархив, вспоминал примерное время операции, мотал запись вручную, смотрел — и так по каждой камере, которая могла захватить нужную зону. В лучшем случае это 40 минут. Если видео плохое, ракурс неудачный или оператор не помнит точное время — несколько часов.
После внедрения системы автоматизации логист открывает историю операций, находит нужный заказ по номеру и видит: операция выполнялась в 14:23, система зафиксировала вердикт «не соответствует», к записи прикреплён видеофрагмент именно этого момента. Всё в одном экране. Разбор занимает три минуты. Если правота на стороне склада — есть доказательство. Если ошибка реальная — её видно сразу, без споров.
- Ошибка при сборке. Кладовщик собирает заказ: по заданию десять коробок, взял девять. Система фиксирует это в момент операции и отправляет алерт оператору: взято 9, задание 10. Паллета ещё стоит у стеллажа. Сотрудник возвращается, берёт недостающую коробку, операция закрывается с вердиктом «соответствует». Заказ уходит полным.
Это принципиально меняет экономику ошибки. Исправить недостачу на складе стоит 30 секунд. Та же недостача, обнаруженная клиентом, — это рекламация, повторная отгрузка, транспортные расходы, время операторов и испорченные отношения. Система останавливает цепочку в самом начале.
- Новый товар в ассортименте. Поставщик сменил упаковку — та же продукция, но коробка выглядит иначе. Или появилась новая позиция, которой раньше не было. В классической системе компьютерного зрения это означает сбор нового датасета, разметку, переобучение модели — от нескольких дней до нескольких недель в зависимости от сложности.
Здесь процесс другой. Оператор фотографирует товар с разных ракурсов — достаточно 10–15 снимков — и загружает их в систему. Новые эталоны индексируются в векторной базе, и через несколько минут артикул готов к работе. Модель не переобучается: она использует загруженные фотографии как визуальный контекст при следующем обращении к этому SKU. Для склада с живым ассортиментом, где позиции появляются и обновляются постоянно, это критически важно.
Технические ограничения и условия точной работы
Любая система видеоаналитики работает в реальных физических условиях, и честная оценка проекта начинается с понимания, где точность снижается и что на неё влияет.
- Перекрытия руками. Самый частый источник погрешности — момент, когда сотрудник берёт товар. Руки закрывают часть кадра именно тогда, когда модели нужно считать объекты. VLM в такой ситуации может занизить количество на одну-две единицы. Это компенсируется на уровне агрегации: система запрашивает модель несколько раз на разных кадрах операции и сравнивает ответы. Если согласия между прогонами нет — операция уходит оператору на ручную проверку. Полностью исключить этот случай через программную логику нельзя, но его можно контролировать через выбор точки установки камеры и регламент съёмки.
- Одновременные операции в одной зоне. Если в поле зрения одной камеры одновременно работают два сотрудника с разными заданиями, система разделяет их через привязку к WMS-событиям: каждая операция имеет свой триггер с временной меткой и идентификатором задания. Это работает стабильно при чётком поступлении триггеров из WMS. Если система управления складом отправляет события с задержкой или пакетами — возможны смешения между операциями. Это решается на этапе интеграции: протокол обмена с WMS согласовывается до начала разработки.
- Условия освещения. Блики от стрейч-плёнки, резкие тени от стеллажей, перепады яркости между зонами — всё это снижает качество детекции. Модель работает с тем изображением, которое даёт камера, и компенсировать плохой свет программно можно лишь частично. Стабильное равномерное освещение в зоне контроля — это требование к инфраструктуре, которое закладывается на этапе проектирования. Камера с хорошим сенсором в плохо освещённой зоне даст худший результат, чем бюджетная камера при правильном свете.
- Рост базы эталонов. При добавлении новых SKU важно отслеживать, как меняется точность идентификации. При базе в несколько тысяч позиций векторный поиск работает быстро и стабильно. При росте до 20 000+ SKU нужен регулярный аудит метрик: скорость поиска в FAISS, качество retrieval на похожих упаковках, точность подсчёта на новых позициях. Это не разовая настройка, а часть эксплуатации системы — особенно на складах с живым ассортиментом, где упаковки регулярно меняются.
Выводы
Ошибки комплектации и расхождения в остатках — это не проблема дисциплины сотрудников. Это следствие того, что ручной счёт при высоком обороте физически не даёт стабильной точности. Человек устаёт, отвлекается, работает в условиях монотонной нагрузки — и статистика ошибок растёт пропорционально числу операций.
Видеоаналитика с машинным зрением закрывает этот разрыв не за счёт контроля над людьми, а за счёт того, что берёт на себя задачу счёта целиком. Камера не устаёт. Модель считает одинаково точно на первой и на тысячной операции смены. А интеграция с WMS означает, что результат каждого подсчёта сразу попадает в систему учёта — без ручного ввода, без задержки.
Дроны и автономные роботы-инвентаризаторы решают смежную, но отдельную задачу: они физически объезжают склад, фиксируют местоположение паллет и состояние ячеек, проводят инвентаризацию ночью, когда площадка закрыта. Это не альтернатива стационарной аналитике — это дополнительный слой контроля для тех, кому важна полная картина по всему складу в режиме реального времени.
Готового универсального решения здесь нет. Склад с 20 000 SKU мелкогабаритного товара и производство с трубами диаметром 630 мм — это разные задачи с разной логикой съёмки, разными требованиями к инфраструктуре и разными метриками успеха. Архитектура проектируется под конкретный процесс после аудита: смотрим на реальный поток операций, ассортимент, условия освещения, существующую инфраструктуру видеонаблюдения.
Пилот на 4–15 точках контроля занимает один-два месяца. За это время становится понятна реальная точность на вашем ассортименте, узкие места в инфраструктуре и экономика проекта до того, как принимать решение о полном масштабировании.
Если у вас логистический центр, предприятие со складским учётом, производство, где есть ручной подсчёт и регулярные расхождения — посмотрите, какие возможности дает внедрение искусственного интеллекта и машинного зрения в вашей нише.
А если готовы пробовать и запускать - выбирайте удобный способ связи, мы ответим на все ваши вопросы и поможем рассчитать экономику: