ИИ-контроль очистки и допуска бетоносмесителей к загрузке
Система подтверждает, что конкретный миксер действительно очищен и готов к загрузке, и не допускает подачу бетона при нарушении технологического регламента.
NDA
ЗаказчикКрупная промышленно-строительная компания с собственными производственными площадками и бетонными заводами. В инфраструктуре работают несколько БСУ и парк автобетоносмесителей, которые проходят очистку и повторную загрузку в течение смены
ЗадачаАвтоматически подтверждать, что конкретный автобетоносмеситель действительно прошёл очистку перед новой загрузкой, а на БСУ правильно установлен под разгрузочный затвор и работает в нужном режиме. Если хотя бы одно условие регламента не выполнено, система должна зафиксировать нарушение и не подтверждать допуск к погрузке.
О проекте
У заказчика не было надёжного способа подтвердить, что конкретный автобетоносмеситель действительно очистили перед следующей загрузкой. Машина могла заехать на рециклинг, но внутри всё ещё могли остаться вода, лёд или остатки предыдущего бетона. При новой загрузке они смешивались со свежей смесью — и заказчик уже не мог быть уверен в её составе и качестве.
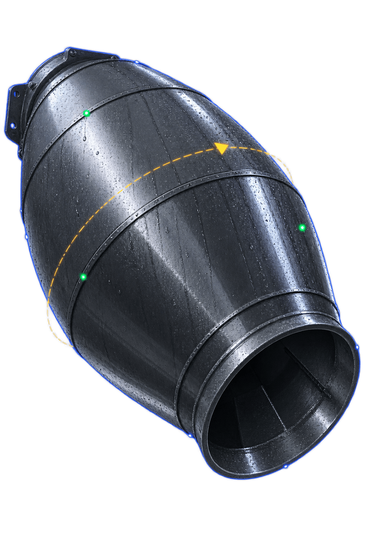
Необходимо было контролировать выполнение всей обязательной последовательности очистки: барабан вращается в режиме выгрузки, из воронки выходят остатки воды и бетона, затем поток прекращается при продолжающемся вращении. Только после этого конкретный миксер можно считать очищенным.
Для этого разработали набор ML-модулей, каждый из которых контролирует отдельный признак процесса:
- детектор автобетоносмесителя — определяет присутствие и положение миксера в зоне рециклинга и погрузки
- OCR госномеров — идентифицирует конкретный миксер, чтобы связать его очистку и последующую загрузку
- классификатор вращения барабана — определяет режим работы миксера: выгрузка на рециклинге или перемешивание при загрузке
- детектор выливания — фиксирует выход остатков бетона и воды и момент прекращения потока
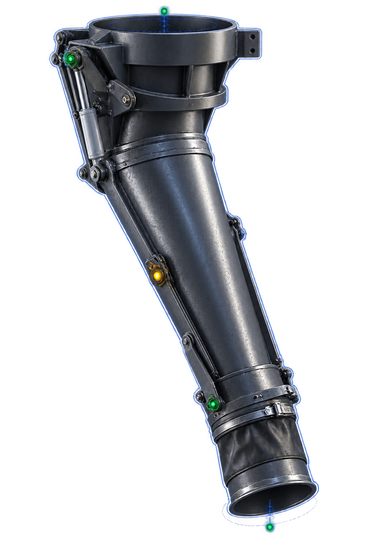
- детектор позиции — проверяет, что загрузочная воронка миксера находится под разгрузочным затвором БСУ.
- результаты работы моделей объединяются в единый сценарий контроля, если все условия выполнены — формируется допуск к погрузке. Если нет — фиксируется нарушение и причина запрета.
NDA
ЗаказчикКрупная промышленно-строительная компания с собственными производственными площадками и бетонными заводами. В инфраструктуре работают несколько БСУ и парк автобетоносмесителей, которые проходят очистку и повторную загрузку в течение смены
ЗадачаАвтоматически подтверждать, что конкретный автобетоносмеситель действительно прошёл очистку перед новой загрузкой, а на БСУ правильно установлен под разгрузочный затвор и работает в нужном режиме. Если хотя бы одно условие регламента не выполнено, система должна зафиксировать нарушение и не подтверждать допуск к погрузке.
≥90%
1
Анализ видеоданных и проектирование решения
Проверяем ракурсы камер, формируем ЧТЗ, критерии приёмки и выбираем подходы для каждого типа распознавания2
Подготовка и разметка датасета
Собираем видеозаписи с постов рециклинга и погрузки, размечаем объекты и события для обучения и тестирования моделей3
Идентификация автобетоносмесителя
Разрабатываем детектор АБС и OCR госномеров, чтобы связать события очистки и последующей загрузки с одной конкретной машиной4
Разработка контроля очистки
Обучаем модели определять направление вращения барабана и фиксировать окончание слива остатков воды и бетона при продолжающемся вращении5
Разработка контроля погрузки
Расширяем детектор для зоны БСУ: система определяет положение загрузочной воронки под затвором и контролирует вращение барабана в режиме перемешивания6
Тестирование и подготовка моделей к интеграции
Проверяем качество моделей по ПМИ, оптимизируем их под целевое оборудование и передаём веса, Python-код инференса, тесты и документацию для интеграции с платформой заказчикаИнтересный факт
Технологический стек
Backend
Логика обработки и базовые компоненты системы
ML
Модели и фреймворки для обучения

Вызовы и решения
Подтвердить реальную очистку миксера
Сам факт заезда на рециклинг не гарантирует, что из барабана удалены вода и остатки бетонаРЕШЕНИЕ
Контроль всей последовательности очистки
Система фиксирует вращение на выгрузку, наличие слива и его прекращение при продолжающемся вращенииСвязать очистку и последующую загрузку
Нужно понимать, что на БСУ приехал именно тот миксер, который ранее прошёл рециклингРЕШЕНИЕ
Идентификация одного и того же АБС по госномеру
OCR распознаёт номер на рециклинге и погрузке и связывает события по конкретной машинеОпределить правильный режим вращения барабана
На разных этапах требуется противоположное направление вращения, а светлые и однотонные барабаны сложнее анализировать визуальноРЕШЕНИЕ
Классификация направления вращения
Модель анализирует оптический поток и использует люк барабана как дополнительный визуальный ориентирПроверить правильность установки под БСУ
Даже очищенный миксер нельзя загружать, если воронка стоит вне допустимой зоны под затворомРЕШЕНИЕ
Контроль позиции воронки относительно затвора
Детектор определяет положение воронки, а пространственная логика проверяет попадание в разрешённую зону8
постов загрузки на бетонных заводах заказчика
≥85%
точность распознавания действий
≤50 мс
обработка одного кадра
Команда, которая внедрила проект
Иван Нижниченко
DevSecOps / Security Architect
Константин Порошкин
ML-инженер
Марк Яговкин
Руководитель разметки данных
Никита Латышонок
CV-инженер
Алексей Цибульников
Python backend-разработчик
Масштабировать решение на все 4 бетонных завода и переиспользовать разработанные детекторы в новых производственных сценариях
Бесплатный разбор вашей задачи
На экспертной встрече разберем, какие сценарии внедрения ИИ для вашего бизнеса перспективны и возможны на вашем действующем оборудовании. Подготовим экономическое обоснование внедрения ИИ.
Рассмотрим технические ограничения и возможный первый этап проекта.
Готовые проекты
Наша команда с 2017 года успешно реализовала 60 проектов с искусственным интеллектом. Тут собраны наши лучшие работы, про которые мы можем рассказать, про некоторые совсем немного, а некоторые мы вообще не можем тут упомянуть из-за NDA. Но готовы применять опыт в разработке нейросетей для ваших задач.
Разработка крупной системы
ИИ-система для оценки повреждений автомобилей

Разработка крупной системы
ИИ-контроль операций ко-пакинга
Разработка крупной системы
Автоматический подсчет рыбы в сложной производственной среде

Разработка крупной системы
ИИ-контроль качества печатных плат
Разработка крупной системы
AI-выявление запрещенного контента и символики
Генеративный ИИ
Автоматизации рутинных процессов в рекламном агентстве